直臂悬挂结构在斜面作业中的力学特性分析 直臂悬挂系统通过刚性连杆与无人机机身连接,在应对山地或建筑立面等复杂斜面环境时,能够显著减少云台因机身姿态变化产生的额外抖动。相较于传统的多旋翼悬停模式,这种结构允许无人机保持相对稳定的机身姿态,而将角度调整主要交由云台或末端执行器完成,从而降低姿态控制算法的计算负载,提升画面稳定性。在斜面巡检场景中,无人机无需频繁调整俯仰角以维持相机指向,这直接减少了电
直臂悬挂结构在斜面作业中的力学特性分析
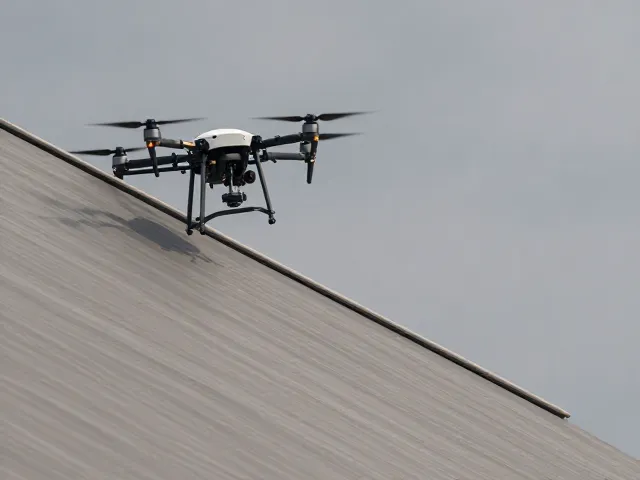
直臂悬挂系统通过刚性连杆与无人机机身连接,在应对山地或建筑立面等复杂斜面环境时,能够显著减少云台因机身姿态变化产生的额外抖动。相较于传统的多旋翼悬停模式,这种结构允许无人机保持相对稳定的机身姿态,而将角度调整主要交由云台或末端执行器完成,从而降低姿态控制算法的计算负载,提升画面稳定性。在斜面巡检场景中,无人机无需频繁调整俯仰角以维持相机指向,这直接减少了电机能耗,为长续航作业提供了物理层面的支持。
斜面线路通常伴随气流紊乱和风向突变,直臂悬挂的几何结构能更好地隔离机身振动对拍摄镜头的干扰。当无人机贴近斜坡表面飞行时,地面效应与复杂气流会引发机身高频微颤,刚性直臂设计能像减震器一样过滤部分高频震动,确保光学传感器获得清晰、无拖影的图像数据。这种物理隔离机制使得巡检设备在低速贴面飞行时,仍能保持较高的帧率和分辨率,为后续的数据处理提供高质量的原始素材。
航线规划与运动轨迹的优化策略
针对斜面线路,传统的二维平面航线规划难以应对地形起伏,需引入三维空间轨迹算法,结合高精度激光雷达或深度相机数据构建斜面点云模型。无人机需根据斜面坡度变化动态调整飞行高度,保持与巡检目标(如输电塔、风力发电机叶片)的恒定距离。这种恒距飞行策略依赖于直臂悬挂系统的稳定性,使得无人机能够平滑过渡不同坡度区域,避免因坡度突变导致的碰撞风险或画面失焦。
在急转弯或绕障场景中,直臂悬挂系统允许无人机采用更紧凑的转弯半径。由于末端负载与机身重心分布经过优化,无人机在改变姿态时惯性力矩相对可控,减少了因离心力导致的画面晃动。通过预设斜面路径的关键节点,无人机可执行分段式平滑机动,在每个斜面段内保持匀速飞行,仅在段间进行姿态调整。这种轨迹规划方式降低了动态过程中的速度波动,提升了巡检过程的连贯性。
数据采集效率与视觉识别增强
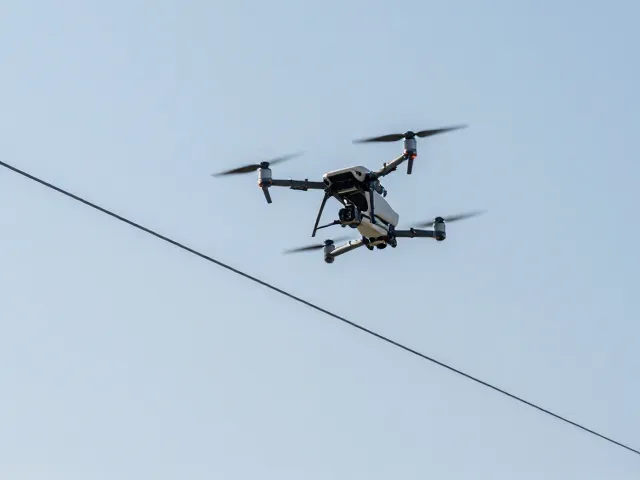
斜面巡检的核心痛点在于有效拍摄时间的占比,直臂悬挂通过简化机身姿态控制,使无人机能将更多算力分配给视觉识别算法。在低空动态环境下,稳定的画面直接提升了边缘检测、裂缝识别或异物判断算法的准确率。由于减少了因机身抖动导致的图像模糊,特征点匹配的成功率显著提高,这意味着无人机可以在更长的曝光时间内捕捉细节,从而在单位时间内获取更多有效数据。
此外,直臂悬挂结构通常预留了标准化的接口,便于快速更换不同焦距或类型的传感器,以适应不同斜面场景的需求。例如,在狭窄空间或近距离检测中,可切换为微距镜头或红外热成像模块,而无需改变无人机整体飞行姿态。这种模块化扩展能力使得巡检作业能够灵活应对多样化任务,减少了因设备更换或重新校准所需的时间,从而压缩整体巡检周期,提升作业密度。